Sabtu, 22 Juli 2017

Palang Otomatis menggunakan Ultrasonic Transceiver dan Servo

Alat ini merupakan serangkaian komponen elektronika berbentuk palang pintu yang dapat membuka dan menutup secara otomatis yang dikontrol menggunakan program mikrokontroler.

Adapun alat dan bahan yang diperlukan adalah sebagai berikut.
  • 1 unit Arduino UNO R3

Arduino Uno R3


  • 1 buah USB 2.0 tipe kabel A/B (kabel USB Arduino)
Kabel USB Arduino


  • 1 buah modul Ultrasonic Transceiver HC-S04
Ultrasonic Transceiver HC-SR04


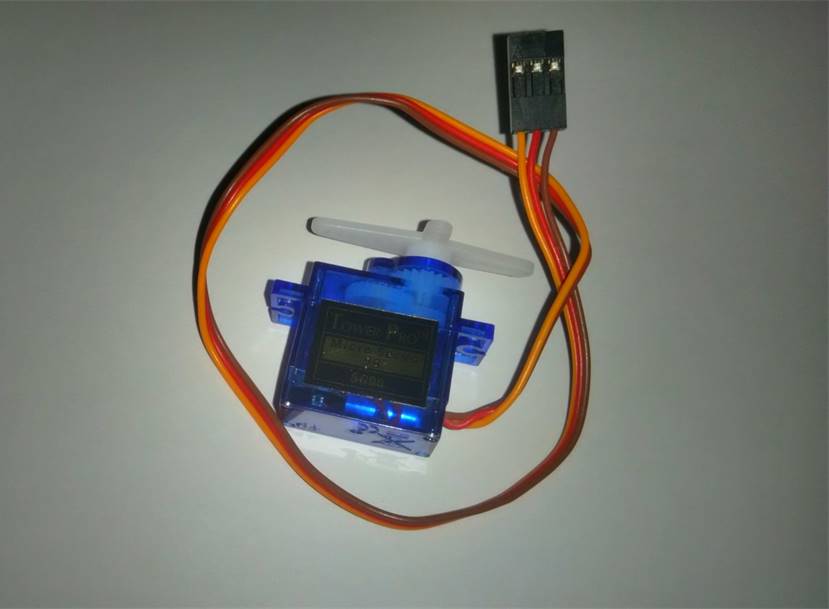
  • 1 unit Motor Servo 9g SG90
Servo 9g SG90


  • 2 buah LED dengan warna yang berbeda (merah dan hijau)
LED Merah dan Hijau


  • 2 buah Resistor 330Ω
Resistor 330 


  • 1 buah Protoboard
Protoboard


  • Kabel penghubung secukupnya
Jumper Male to Female

Jumper Male to Male


Setelah alat dan bahan siap, berikut adalah langkah-langkah pembuatannya.
  1. Susunlah rangkaian seperti gambar berikut ini.
    Gambar Rangkaian
    • Keterangan Konfigurasi Kabel :
      • Pin 5V pada Arduino dihubungkan ke VCC Servo dan VCC Sensor Ultrasonic
      • Pin GND pada Arduino dihubungkan ke GND Servo dan GND Ultrasonic dan Katoda LED
      • Pin 9 pada Arduino dihubungkan ke Kabel Kuning Servo
      • Pin 10 pada Arduino dihubungkan ke LED Hijau
      • Pin 11 pada Arduino dihubungkan ke LED Merah
      • Pin 12 pada Arduino dihubungkan ke Pin Trigger pada sensor ultrasonic
      • Pin 13 pada Arduino dihubungkan ke Pin Echo pada sensor ultrasonic
  2. Lalu sambungkan board Arduino ke Laptop/PC dengan menggunakan USB 2.0 tipe kabel A/B (kabel USB Arduino)
  3. Download dan Install program Arduino IDE di Arduino.cc
  4. Setelah terinstall, jalankan program Arduino-nya
  5. Klik menu Tools à Board à Arduino/ Genuino Uno (sesuai jenis Arduino yg dipakai)
  6. Klik menu Tools à Port à Pilih port arduino yg terdeteksi oleh Laptop/PC anda
  7. Terakhir masukkan Sketch dibawah ini, lalu klik Upload

Klik LIHAT SKETCH untuk melihat sketch

/*
 * Palang Otomatis menggunakan Ultrasonic Transceiver dan Servo
 * Kelompok 2 TK-1A
*/

#include <Servo.h> //Library untuk servo
#define MAX_DISTANCE 500
Servo servo;

int pinTrigger = 12; //Set trigger Ultrasonic Transceiver di pin digital 12
int pinEcho = 13; //Set echo Ultrasonic Transceiver di pin digital 12
int pinHijau = 10; //Set kaki positif LED Hijau di pin digital 10
int pinMerah = 11; //Set kaki positif LED Merah di pin digital 10
float durasi, jarak;

void setup()
{
  pinMode(pinTrigger, OUTPUT); //pin trigger sebagai output
  pinMode(pinEcho, INPUT); //pin echo sebagai input
  pinMode(pinHijau, OUTPUT); //pin LED hijau sebagai output
  pinMode(pinMerah, OUTPUT); //pin LED merah sebagai output
  Serial.begin(9600); //kecepatan komunikasi Serial dengan komputer
  servo.attach(9); //pin PWM 9 untuk servo
}

void loop()
{
  //program trigger memancarkan ultrasonik
  digitalWrite(pinTrigger, LOW);
  delayMicroseconds(2);
  digitalWrite(pinTrigger, HIGH);
  delayMicroseconds(10);
  digitalWrite(pinTrigger, LOW);

  //Durasi adalah waktu tunggu pin Echo menjadi bernilai HIGH
  //Setelah mendapat pantulan gelombang ultrasonic dari pin Trigger
  durasi = pulseIn(pinEcho, HIGH);
  jarak = (durasi * 0.034) / 2; //Konversi nilai durasi ke jarak
  //Mencetak jarak pada serial monitor
  Serial.print(jarak);
  Serial.println(" cm");
  if (jarak <= 6) //jarak (cm) dapat diatur dan disesuaikan
  {
    digitalWrite(pinMerah, LOW); //led merah mati
    digitalWrite(pinHijau, HIGH); //led hijau nyala
    servo.write(90 ); //posisi servo 90 derajat
    delay(100);
  }
  else
  {
    digitalWrite(pinHijau, LOW); //led hijau mati
    digitalWrite(pinMerah, HIGH); //led merah nyala
    servo.write(0); //posisi servo 0 derajat
  }
  delay(450);
 }

Silahkan lihat video perakitan rangkaian dibawah ini:


Hasil Pengujian Alat:
Tampilan Alat

Saat ada obyek, LED Hijau menyala, posisi Servo 90 derajat

Saat tidak ada obyek, LED Merah menyala, posisi Servo 0 derajat
Referensi:
http://www.boarduino.web.id/2015/11/mengontrol-servo-dengan-sensor.html

Senin, 24 April 2017

Vibration-Powered Generator (Generator Bertenaga Vibrasi/ Getaran)

Generator bertenaga vibrasi/ getaran adalah jenis generator listrik yang mengubah energy kinetic yang berasal dari getaran/ vibrasi menjadi energy listrik. Generator bertenaga vibrasi ini termasuk transduser elektromechanical.
Generator ini terdiri dari resonator yang digunakan untuk memperkuat sumber getaran dan mekanisme transduser yang mengubah energy dari getaran menjadi energy listrik.

Mekasnisme Transduser:

1.      Generator Elektromagnetik
Terdiri dari magnet permanen yang melekat pada membran fleksibel/ cantilever dan kumparan. Getaran menyebabkan jarak antara magnet dan kumparan berubah sehingga menyebabkan perubahan fluks magnetic dan menghasilkan energi elektromagnetik. Keuntungan utama dari generator ini yaitu mampu menghasilkan tenaga lebih besar daripada generator piezoelektrik, dan dapat digunakan pada lingkungan yang tingkat getarannya tinggi (seperti mesin pabrik, jalan umum, jembatan, dll). Contoh aplikasi: sensor monitoring kesehatan mesin industri maupun jembatan.

2.      Generator Piezoelektrik
Generator ini menggunakan membran tipis/ cantilever yang terbuat dari Kristal piezoelektrik. Saat kristal piezoelektrik mendapat tekanan dari getaran, maka arus dalam jumlah kecil akan dihasilkan. Mekanisme ini sangatlah sederhana dan cenderung memiliki service time yang lama. Hal tersebut yang membuat mekanisme ini sebagai metode yang paling popular dalam pemanfaatan getaran sebagai penghasil energi alternatif. Kelebihan: dapat digunakan dalam proses pembuatan MEMS (Micro-Electro Mechanical System) karena generator piezoelektrik ini dapat dibuat dalam bentuk yang sangat kecil.

Contoh aplikasi: digunakan di pesawat untuk memberikan daya pada perangkat-perangkat elektronik yang bergantung pada baterai. Getaran yang tercipta selama penerbangan akan melewati resonator dan kemudian diteruskan ke generator piezoelektrik. Lalu arus yang dihasilkan oleh generator digunakan sebagai suplai daya untuk perangkat-perangkat elektronik pada pesawat.

Hall Effect Sensor (Sensor Efek Hall)

Sensor efek hall merupakan sensor yang digunakan untuk mendeteksi medan magnet. Sensor ini akan menghasilkan tegangan output berdasarkan kuat medan magnet yang diterimanya. Sensor ini terdiri dari sebuah lapisan semikonduktor berupa silikon yang berfungsi untuk mengalirkan arus listrik yang membawa elektron-elektron. Sensor efek hall ini termasuk transduser elektromagnetical.

Prinsip kerja:
Arah aliran elektron pada lapisan silikon yang diberi tegangan adalah lurus, yaitu dari elektroda yang satu ke elektroda yang satunya. Saat magnet didekatkan maka akan timbul medan magnet, hal itu menyebabkan aliran electron tidak lagi lurus melainkan terdefleksi/ berbelok. Akibatnya satu bidang lapisan semikonduktor tersebut akan bermuatan posistif dan bidang yang satunya akan bermuatan negatif yang menimbulkan adanya beda tegangan. Tegangan inilah yang disebut tegangan Hall. Berikut gambar prinsip kerjanya.

Untuk lebih jelasnya, berikut adalah video prinsip kerja Sensor Efek Hall.


Kelebihan:
  1. Dapat beroperasi sebagai saklar elektronik yang biayanya lebih murah dibanding saklar mekanik biasa.
  2. Tidak terkendala kondisi sekitarnya karena bentuk kemasannya tertutup.
  3. Jangkauan pengukuran kuat medan magnetnya luas serta dapat menentukan apakah itu medan magnet kutub positif (South) atau kutub negatif (North).

Kekurangan:
Sensor efek hall memiliki tingkat akurasi yang lebih rendah dibanding fluxgate magnetometer atau sensor berbasis magnetoresistance. Selain itu sensor efek hall tidak terlalu awet.

Aplikasi:
a.    Sensor Posisi
Mendeteksi kehadiran objek magnetic adalah aplikasi umum sensor efek hall di bidang industri, terutama yang beroperasi di mode switch (mode on/off). Efek sensor hall juga digunakan pada mesin brushless DC untuk mendeteksi posisi rotor dan untuk memutar transistor pada urutan yang benar.
Smartphone menggunakan sensor efek hall untuk menentukan apakah Flip Cover menutup atau tidak.


b.    DC Transformer
Sensor efek hall dapat digunakan untuk mengukur arus DC pada trafo arus tanpa kontak langsung (contactless). Sensor efek hall akan dipasang di celah inti magnetik di sekitar konduktor arus. Hasilnya, fluks magnetic DC dapat diukur, dan arus DC dalam konduktor dapat dihitung.

c.    Automotive Fuel Level Indicator
Sensor efek hall digunakan di beberapa indikator tingkat bahan bakar otomotif. Prinsip utamanya yaitu mendeteksi posisi dari elemen yang terapung. Dapat digunakan vertical float magnet atau sensor tuas berputar (rotating lever sensor).
·         Pada sistem vertical float magnet, magnet permanen dipasang di permukaan objek yang terapung. Konduktor yang membawa arus dipasang di bagian atas tangki segaris dengan magnet. Saat tingkat bahan bakar naik, medan magnet akan bertambah dan menghasilkan tegangan Hall yang lebih besar. Saat tingkat bahan bakar turun, tegangan Hall juga akan turun. Tingkat bahan bakar akan diindikasi dan ditampilkan sesuai dengan kondisi tegangan Hall.
·         Pada sensor rotating lever, magnet cincin berputar hampir lurus dengan sensor hall. Sensor hanya mengukur komponen vertikal/ yang tegak lurus medannya. Kuat medan yang diukur dihubungkan langsung ke sudut tuas dan itulah level bahan bakar pada tank-nya.

d.   Sensor hall efek yang digunakan  di Space-cadet keyboard (keyboard pada mesin LISP).


Rabu, 14 Desember 2016

Tutorial Rangkaian Flip Flop dengan Sensor Gelap (LDR) pada Protoboard

Rangkaian flip flop atau yang lebih dikenal dengan lampu kedap kedip yaitu lampu yang menyala secara bergantian seperti lampu-lampu hias tujuh belasan maupun natal. Pembuatannya pun cukup sederhana dan mudah dilakukan jika bersungguh-sungguh.

Skema Rangkaian:

Alat dan Bahan:
  •  4 buah LED (Light Emitting Diode)
  •  2 buah Resistor 10k Ohm
  •  2 buah Transistor NPN C9014
  •  2 buah Elco (Elektrolit Kapasitor) 1000µF, 25V
  •  1 buah Transistor NPN BC547
  •  1 buah Resistor 180 Ohm
  •  1 buah LDR (Light Depending Resistor)
  •  Kabel penghubung (kabel tembaga solid) secukupnya
  •  2 buah Baterai 1,5V
  •  Tempat Baterai
  •  Protoboard
Setelah mempersiapkan alat dan bahan diatas, berikut langkah-langkah pembuatan rangkaian Flip Flop dengan LDR di Protoboard.
  1. Pasang 4 buah LED secara paralel dan beri jarak pada masing-masing LED, lalu hubungkan ujung-ujung positif LED dengan kabel penghubung.
  2. Pasang resistor 10k Ohm dengan salah satu kaki terhubung ke kaki positif LED. *LED yang dipasangi resistor 10k Ohm yaitu LED ujung kiri dan kanan (LED1 dan LED4).
  3. Hubungkan kaki negatif LED dengan kabel penghubung. LED1 & LED2, LED3 & LED4.
  4. Pasang transistor C9014. Kaki C (Kolektor) terhubung ke kaki negatif LED1, kaki B (Basis) terhubung dengan kaki ke-2 Resistor1. Lakukan juga pemasangan transistor C9014 pada LED4 dan Resistor2 dengan langkah yang sama.
  5. Lalu pasang kapasitor. Kaki positif kapasitor dihubungkan ke kaki negatif LED2, sedangkan kaki negatifnya diletakkan di sembarang slot yang tidak segaris dengan kaki positifnya. Lakukan juga pemasangan kapasitor pada LED3 dengan langkah yang sama.
  6. Hubungkan kaki negatif Kapasitor1 dengan Basis Transistor2, dan juga sebaliknya, hubungkan kaki negative Kapasitor2 dengan Basis Transistor1.
  7. Hubungkan kaki emitor Transistor1 dan Transistor2 dengan kabel penghubung.
  8. Untuk mengetes apakah flip flop berhasil maka masukkan 2 buah baterai 1,5 V ke dalam tempat baterai, lalu hubungkan kutub negatif baterai ke kaki E (Emitor) Transistor (terserah mau dipasang di transistor1 atau transistor2), dan hubungkan kutub positif baterai ke slot yang segaris dengan Resistor1 atau Resistor2. Jika LED menyala bergantian (kedap kedip) maka rangkaian flip flop berhasil. Jika sudah copot sumber daya.
  9. Selanjutnya membuat rangkaian LDR. Pasang transistor BC547.
  10. Hubungkan kutub positif rangkaian flip flop (yang segaris dengan resistor1) ke kaki C (Kolektor) Transistor BC547, dan kutub negatif rangkaian flip flop (yang terhubung ke emitor transistor C9014) ke kaki E (Emitor) transistor BC547.
  11. Lalu pasang resistor 180 Ohm, kaki 1 terhubung ke kaki C (Kolektor) transistor BC547, kaki 2 diletakkan di sembarang slot.
  12. Pasang LDR, kaki 1 terhubung ke kaki B (Basis) transistor BC547, kaki 2 terhubung ke resistor 180 Ohm.
  13. Rangkaian flip flop dengan ldr sudah selesai, untuk mengetes apakah berhasil yaitu dengan menghubungkan kutub positif baterai ke slot yang segaris dengan Resistor 180 Ohm dan LDR, dan hubungkan kutub negatif baterai ke kaki E (Emitor) transistor BC547. Tutup LDR dengan penutup, dan usahakan untuk meletakkan rangkaian tersebut di tempat yang gelap. Jika flip flop tidak menyala saat cahaya terang, dan menyala saat diletakkan di tempat yang gelap, maka percobaan berhasil.
Terima kasih atas kunjungannya. Apabila langkah-langkah di atas kurang jelas karena tidak adanya gambar yang mendukung, maka untuk lebih jelasnya kalian dapat mengakses video dibawah ini.

Selasa, 20 September 2016

Sistem Bilangan dan Konversinya

SISTEM BILANGAN
Sistem bilangan adalah suatu cara untuk mewakili besaran dari suatu item fisik. Sistem bilangan menggunakan suatu bilangan dasar atau basis yang tertentu. Dalam hubungannya dengan komputer, ada 4 jenis sistem bilangan yang dikenal, yaitu: Desimal (Basis 10), Biner (Basis 2), Oktal (Basis 8), dan Heksadesimal (Basis 16). Berikut penjelasan selengkapnya.

1.    Sistem Bilangan Desimal (Basis 10)
Sistem bilangan desimal adalah sistem bilangan yang menggunakan 10 macam angka, yaitu: 0,1, 2, 3, 4, 5, 6, 7, 8, 9.
Contoh:                  (2         7          6          5)10
Nilai tempat:          103        102       101         100
                               1000    100     10         1

2.    Sistem Bilangan Biner (Basis 2)
Sistem bilangan biner adalah sebuah sistem penulisan angka dengan menggunakan dua simbol yaitu 0 dan 1. Sistem bilangan ini merupakan dasar dari semua sistem bilangan berbasis digital.
Contoh:                  (1         0          1          1)2
Nilai tempat:          23        22           21        20

3.    Sistem Bilangan Oktal (Basis 8)
Oktal atau sistem bilangan basis 8 adalah sebuah sistem bilangan berbasis delapan. Simbol yang digunakan pada sistem ini adalah 0, 1, 2, 3, 4, 5, 6, 7. Konversi sistem bilangan oktal berasal dari sistem bilangan biner yang dikelompokkan tiap tiga bit biner dari ujung paling kanan.
Contoh:                  (3         5          7)8
Nilai tempat:          82         81        80

4.    Sistem Bilangan Heksadesimal (Basis 16)
Sistem bilangan heksadesimal adalah sebuah sistem bilangan yang menggunakan 16 simbol, yaitu: 0, 1, 2, 3, 4, 5, 6, 7, 8, 9, A, B, C, D, E, F.
Contoh:                  (2         A         7)16
Nilai tempat:          162      161      160


KONVERSI SISTEM BILANGAN
 1.    Konversi Sistem Bilangan Desimal
a.    Desimal ke Biner
Caranya yaitu dengan membagi bilangan decimal dengan nilai 2. Berikut contoh soal dan pembahasannya.

(338)10 = (…)2

Jawab:
Pembacaan nilai biner (0 dan 1) dimulai dari bawah ke atas.
Jadi (338)10 = (101010010)2

b.   Desimal ke Oktal
Caranya yaitu dengan membagi bilangan decimal dengan nilai 8. Berikut contoh soal dan pembahasannya.

(923)10 = (…)8

Jawab:

  
Pembacaan nilai oktal dimulai dari bawah ke atas.
Jadi (923)10 = (1633)8

c.    Desimal ke Heksadesimal
Caranya yaitu dengan membagi bilangan decimal dengan nilai 16. Berikut contoh soal dan pembahasannya.

(2016)10 = (…)16

Jawab:


Angka 14 dalam heksadesimal disimbolkan oleh huruf E. Pembacaan nilai heksadesimal dimulai dari bawah ke atas.
Jadi (2016)10 = (7E0)16

2.    Konversi Sistem Bilangan Biner
a.    Biner ke Desimal
Dapat dilakukan dengan cara mengalikan tiap digit bilangan biner dengan nilai tempatnya. Berikut contoh soal dan pembahasannya.

(1101011010)2 = (…)10

Jawab:


= (1 x 512) + (1 x 256) + (0 x 128) + (1 x 64) + (0 x 32) + (1 x 16) + (1 x 8) + (0 x 4) + (1 x 2)       + (0 x 1)
= 512 + 256 + 64 + 16 + 8 + 2
= (858)10

Jadi (1101011010)2 = (858)10

b.   Biner ke Oktal
Dapat dilakukan dengan cara mengkonversi tiap-tiap tiga buah digit biner (dari kanan ke kiri). Berikut contoh soal dan pembahasannya.

(1000001)2 = (…)8

Jawab:


c.    Biner ke Heksadesimal
Dapat dilakukan dengan cara mengkonversi tiap-tiap empat buah digit biner (dari kanan ke kiri). Berikut contoh soal dan pembahasannya.

(110101000001)2 = (…)16

Jawab:

1101 0100 0001

1101 = (1 x 23) + (1 x 22) + (0 x 21) + (1 x 20) = 8 + 4 + 0 + 1 = 13 = D
0100 = (0 x 23) + (1 x 22) + (0 x 21) + (0 x 20) = 0 + 4 + 0 + 0 =   4
0001 = (0 x 23) + (0 x 22) + (0 x 21) + (1 x 20) = 0 + 0 + 0 + 1 =   1

Jadi (110101000001)2 = (D41)16

3.    Konversi Sistem Bilangan Oktal
a.    Oktal ke Desimal
Dapat dilakukan dengan cara mengalikan tiap digit bilangan oktal dengan nilai tempatnya. Berikut contoh soal dan pembahasannya

(2016)8 = (…)10

Jawab:

(2016)8   = (2 x 83) + (0 x 82) + (1 x 81) + (6 x 80)
              = (2 x 512) + (0 x 64) + (1 x 8) + (6 x 1)
              = 1024 + 0 + 8 + 6
              = (1038)10

Jadi (2016)8 = (1038)10

b.   Oktal ke Biner
Dapat dilakukan dengan cara mengkonversikan tiap digit bilangan oktal menjadi tiga digit bilangan biner. Berikut contoh soal dan pembahasannya.

(735)8 = (…)2

Jawab:


Jadi (735)8 = (111011101)2

c.    Oktal ke Heksadesimal
Untuk mengkonversikan bilangan oktal ke bilangan heksadesimal, langkah pertama yaitu mengkonversikan bilangan oktal ke bilangan biner terlebih dahulu. Setelah itu baru dikonversikan ke bilangan heksadesimal. Berikut contoh soal dan pembahasannya.

(1747)8 = (…)16
Jawab:
Oktal ke Biner
(1747)8 = (1111100111)2

Biner ke Heksadesimal
Jadi (1747)8 = (3E7)16

4.    Konversi Sistem Bilangan Heksadesimal
a.    Heksadesimal ke Desimal
Dapat dilakukan dengan cara mengalikan masing-masing digit bilangan heksadesimal dengan nilai tempatnya. Berikut contoh soal dan pembahasannya.

(3C4)16 = (…)10

Jawab:

(3C4)16 = (3 x 162) + (C x 161) + (4 x 160)
              = (3 x 256) + (12 x 16) + (4 x 1)
              = 768 + 192 + 4
              = (964)10

Jadi (3C4)16(964)10

b.   Heksadesimal ke Biner
Dapat dilakukan dengan cara mengkonversikan masing-masing digit bilangan heksadesimal ke empat digit bilangan biner. Berikut contoh dan pembahasannya.

(3C4)16 = (…)2

Jawab:

 
Jadi (3C4)16 = (1111000100)2

c.    Heksadesimal ke Oktal
Untuk mengkonversikan bilangan heksadesimal ke bilangan oktal, langkah pertama yaitu mengkonversikan bilangan heksadesimal ke bilangan biner terlebih dahulu. Setelah itu baru dikonversikan ke bilangan oktal. Berikut contoh soal dan pembahasannya.

(3C4)16 = (…)8

Jawab:

Heksadesimal ke Biner


(3C4)16 = (1 111 000 100)2


Biner ke Oktal


Jadi (3C4)16 = (1704)8


Referensi: